대한민국 거주

최예현

웹에서 시작해, 물리 시스템으로 이어지는 소프트웨어를 만듭니다.

웹 애플리케이션과 API 연동 경험을 바탕으로, 지금은 PLC와 로봇을 연결하는 작업을 하고 있습니다.

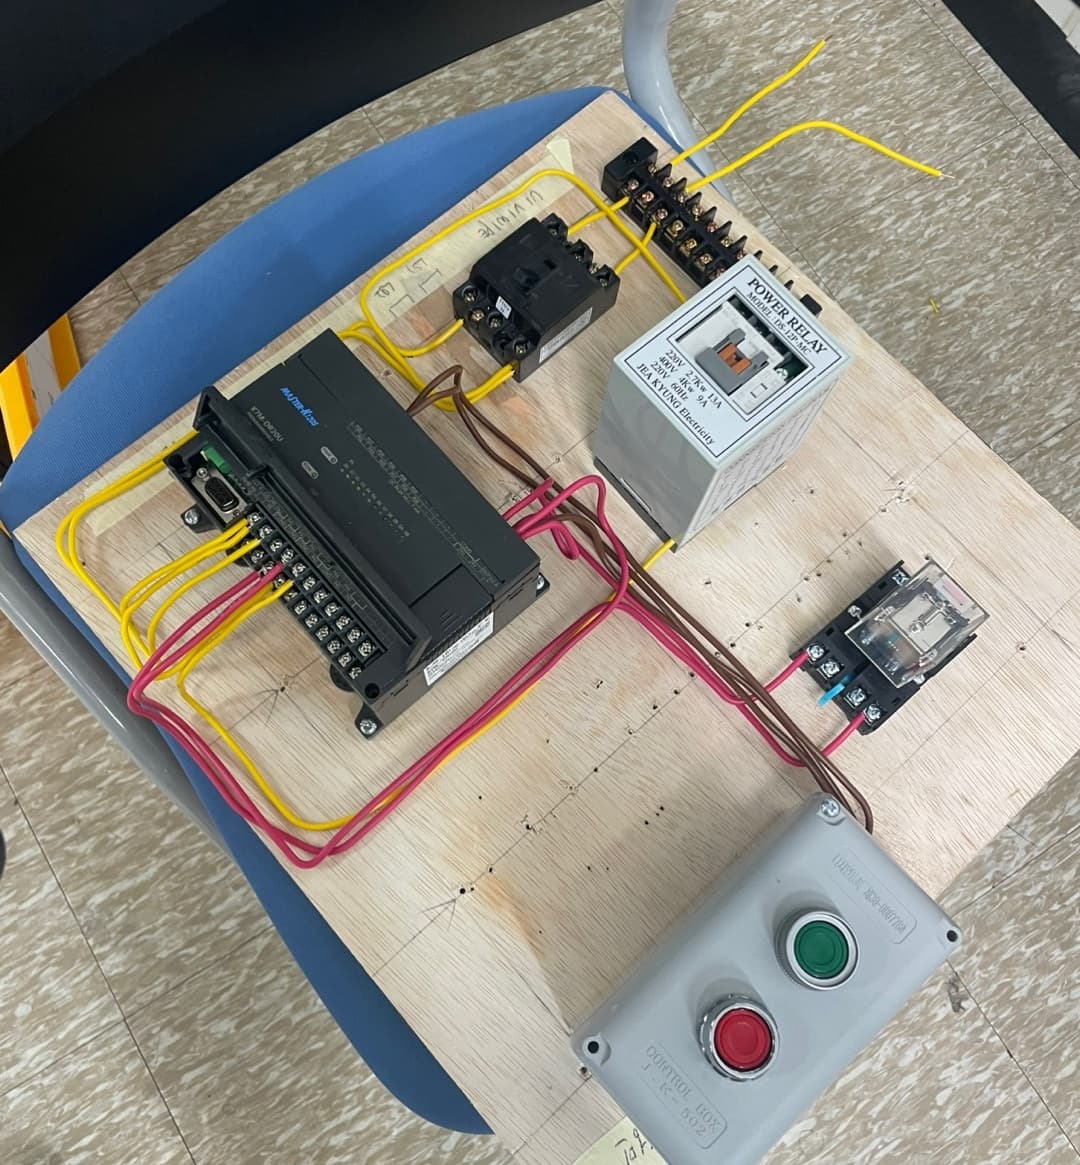
나무판에 PLC, 릴레이, 단자대, 시작·정지 버튼을 배선한 실습 작업.
작업대에서 · PLC 배선 실습
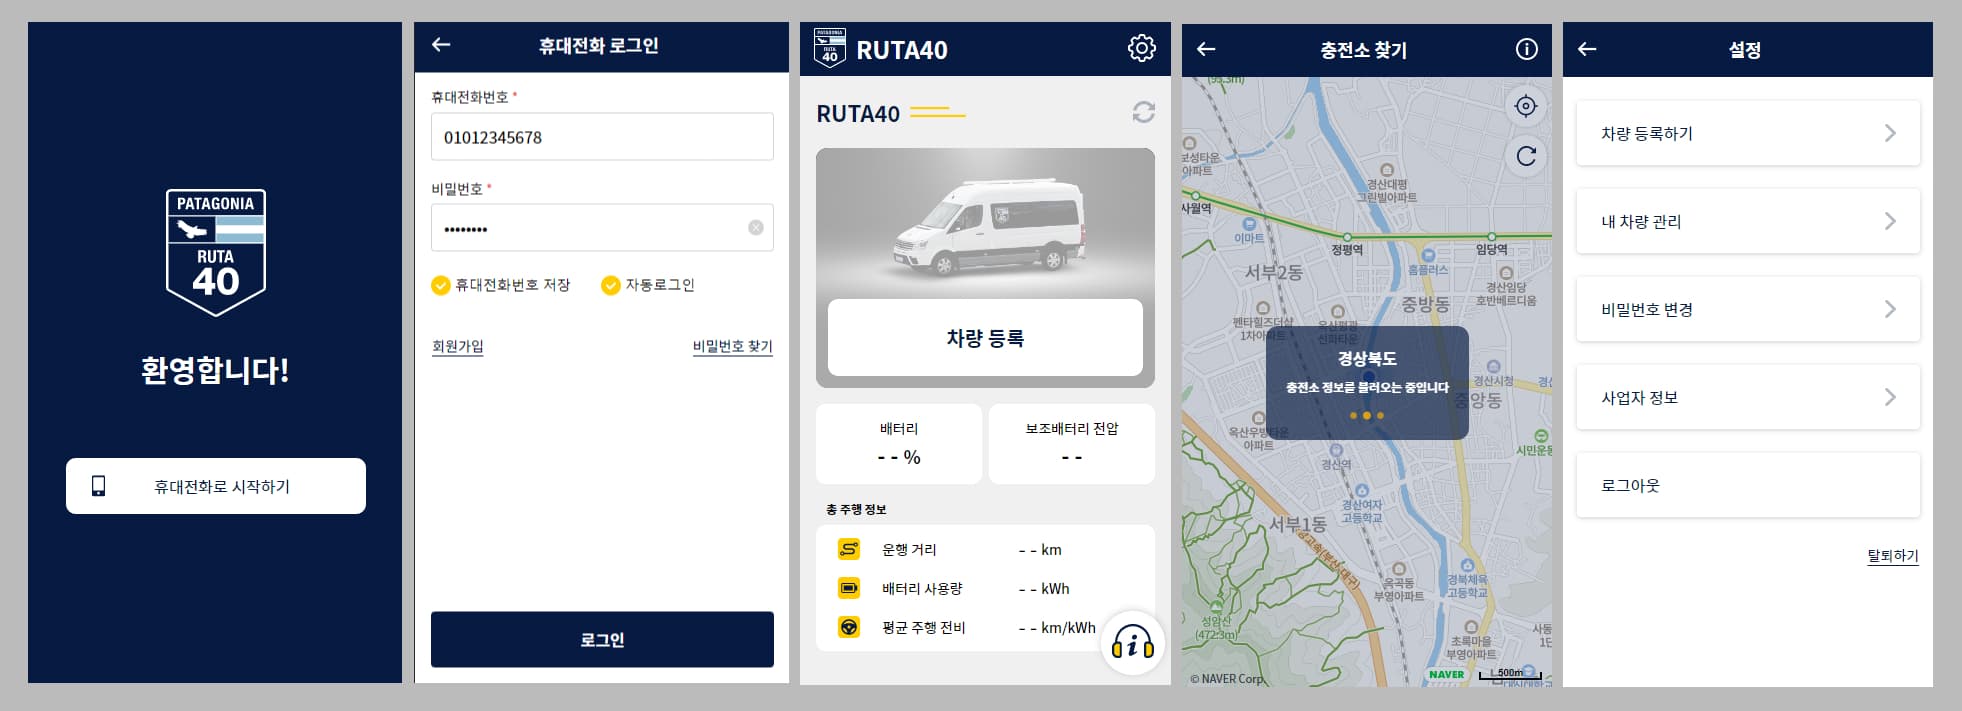
RUTA40 앱의 시작, 로그인, 차량 등록, 충전소 지도, 설정 화면 다섯 개.
RUTA40 · 모바일 웹 인터페이스
실무 프로젝트

RUTA40 차량 제어 인터페이스

프론트엔드 UI 및 API 연동

실차 도어록 기능을 제어하는 React UI와 HTTPS 연동을 구현하고, UI·API·서버·임베디드 모듈·물리 액추에이터 사이의 경계를 따라 문제를 추적했습니다.

기여 범위

React UI와 API 연동을 담당했습니다. 도어록 모듈은 임베디드 팀이, HTTPS 제어 API는 백엔드 팀이 개발했습니다.

React · HTTPS API · Vehicle integration
배 위의 캐릭터 일러스트가 있는 몰입도 로그인 화면.
몰입도 · 사내 근태관리 애플리케이션
실무 프로젝트

사내 근태·HR 시스템 몰입도

프론트엔드·풀스택 개발 기여

활성 근무 세션 확인, 복수 근무·휴게 구간, 야간 근무일 처리 등 근태 규칙을 애플리케이션 상태로 옮긴 사내 풀스택 시스템입니다.

기여 범위

사내 개발팀의 일원으로 이 사내 시스템의 프론트엔드, Koa 백엔드, MySQL 작업에 참여했습니다.

Frontend · Koa · MySQL · Business rules

현재 만들고 있는 것

개인 프로젝트· 진행 중

ROS2 산업용 로봇 셀 통합

자기주도 개인 프로젝트

이미 완료한 PLC·실제 하드웨어 연동 위에 ROS2 제어 계층을 올리는 프로젝트입니다.

완료한 기반

  • PLC-Neuromeka 실제 하드웨어 연동
  • CC-Link 핸드셰이크 로직 검토
  • 다중 도크 순서 제어 및 서보 로딩 도크 조정

다음 계획

  • ROS2 제어 계층
  • 오케스트레이션 및 상태 머신
  • 타임아웃, 고장, 복구 처리
  • 향후 인지 및 엣지 AI 연동

기여 범위

자습 시간에 시작한 개인 프로젝트로, 교육시설의 공용 하드웨어를 사용합니다. ROS2 제어 계층부터는 아직 진행 전입니다.

Mitsubishi PLC · CC-Link · Neuromeka · Servo docks

연락처 및 프로필